'训练课.',
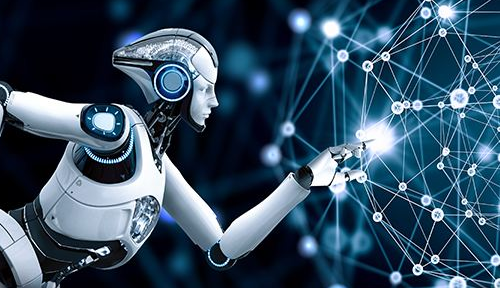
智能机器人软件开发培训的学习内容,围绕“让机器人感知环境、理解任务、规划动作、执行控制”这一主线展开。课程通常从编程与数学基础入手,逐步过渡到机器人操作系统、感知算法、运动控制、仿真调试等核心领域。具体学习模块如下:\n\n一、编程与算法基础\n\n这是所有机器人软件开发的根基。学员需要掌握:\n\nC++与Python:C++用于对实时性和计算效率要求高的底层控制,Python常用于算法原型、数据分析、深度学习模型训练。\nLinux操作系统:机器人软件大多运行在Linux/Ubuntu环境下,要熟悉命令行、编译工具链、进程与网络通信。\n数据结构与算法:如搜索、排序、图论,以及ROS节点间消息传递涉及队列、字典等数据结构。\n机器学习与深度学习基础:线性回归、神经网络、卷积网络、强化学习等概念及常用框架 PyTorch、TensorFlow。\n\n二、机器人操作系统(ROS/ROS 2)\n\n这是当前智能机器人软件开发事实上的行业标准。培训中一般会重点学习:\n\nROS核心概念:节点、话题、服务、动作、参数、Launch文件。\n常用工具:Rviz/RQt/Foxglove可视化、Bag数据录播、tf2坐标变换、roslaunch多节点管理。\nROS 2改进:DDS通信、实时性、多机协同、安全机制,适用于工业与商用场景。\n自定义消息与接口:设计并编译msg/srv/action文件。\n搭建完整的机器人软件包:电机驱动、传感器驱动、已集成控制和导航模块。\n\n三、机器人感知与传感器\n\n机器人能“看见”和“感觉”,才能做出智能决策。该模块包含:\n\n常见传感器原理与驱动:2D/3D激光雷达、深度相机 RealSense/Oak、IMU、编码器、GPS、力矩传感器。\n传感器标定与同步:相机内参、外参标定,多传感器时间戳对齐。\n视觉感知:图像滤波、特征提取、目标检测与跟踪YOLO、SSD、语义分割。\nSLAM(同步定位与建图):激光SLAM(Gmapping、Cartographer、LOAM系列),视觉SLAM(ORB-SLAM、VINS),了解图优化与误差状态卡尔曼滤波。\n点云处理基础:PCL库、滤波、分割、配准、物体识别。\n\n四、运动规划与控制\n\n从“我得去哪”“我怎么去”到“每一步关节怎么转”,这是机器人智能的行为输出。学习内容包括:\n\n运动学建模:正运动学、逆运动学(解析法/数值法)、DH参数。\n路径规划与避障:A*、Dijkstra、RRT、人工势场法、动态窗口法,常用于导航栈。\n轨迹优化与控制:PID、LQR、模型预测控制(MPC)、力矩控制等。\n机器人导航栈:ROS的movebase、代价地图、全局/局部规划器参数调试。\n机械臂运动规划:MoveIt! 使用、关节空间/笛卡尔空间规划、抓取位姿计算。\n\n五、仿真与调试\n\n培训不会直接拿真机摔机试验,而是先从仿真快速验证:\n\nGazebo、Isaac Sim、CoppeliaSim:建立机器人模型、添加传感器噪声。\n\鲁棒:>控制节拍与物理引擎近似,理解“仿真成功≠实机可用”的差距。\n\n仿真不+标定转移:学到sin, : fake等仿真环境将一算法最终测于可视化与数据。\n按照教学规范-“J” 控球平权逻辑法伪卡-‘dds'.
如若转载,请注明出处:http://www.oystex.com/product/61.html
更新时间:2026-10-11 08:31:26